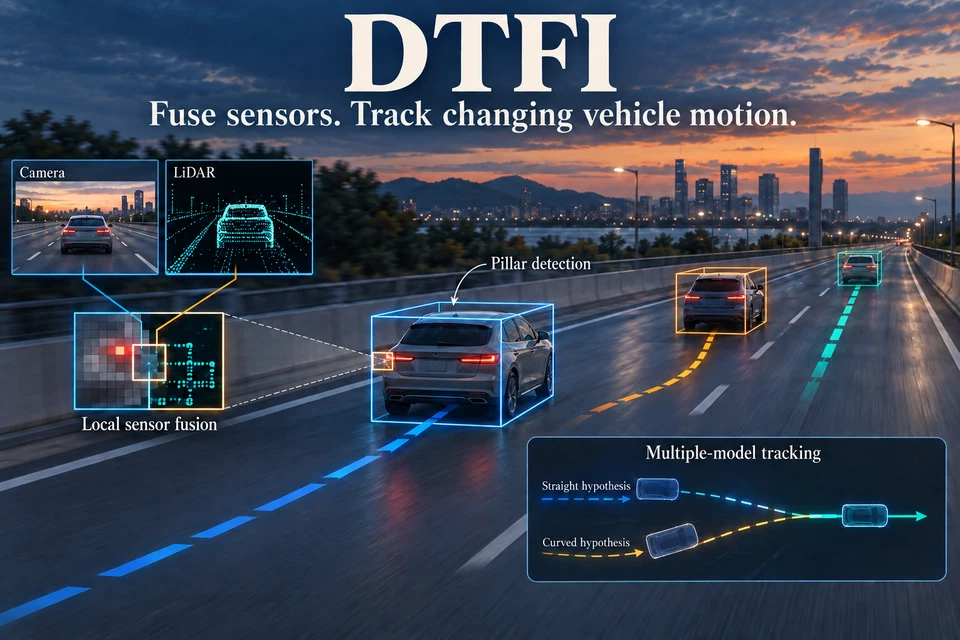
学术论文 · 2023 ·TETCI基于激光雷达–相机融合与 IMM-UKF 的高速公路三维目标检测与跟踪DTFI 结合局部激光雷达与相机特征融合及 IMM-UKF 多模型滤波,实现高速公路场景中的三维车辆检测与跟踪。阅读论文介绍 →