研究主题
具身智能
相关论文与工程项目
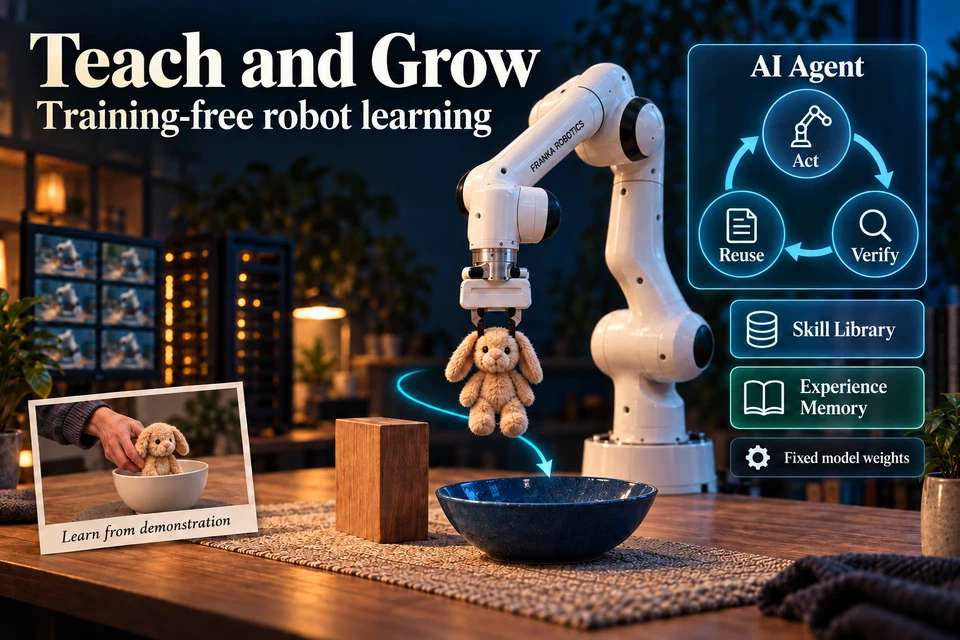
Teach and Grow:面向通用机器人学习的智能体中心架构
基于 AI Agent 的通用机器人分层操作架构,在基座大模型权重完全冻结下将少样本示教转化为可复用技能块,结合物理状态断言实现闭环自愈。
阅读论文介绍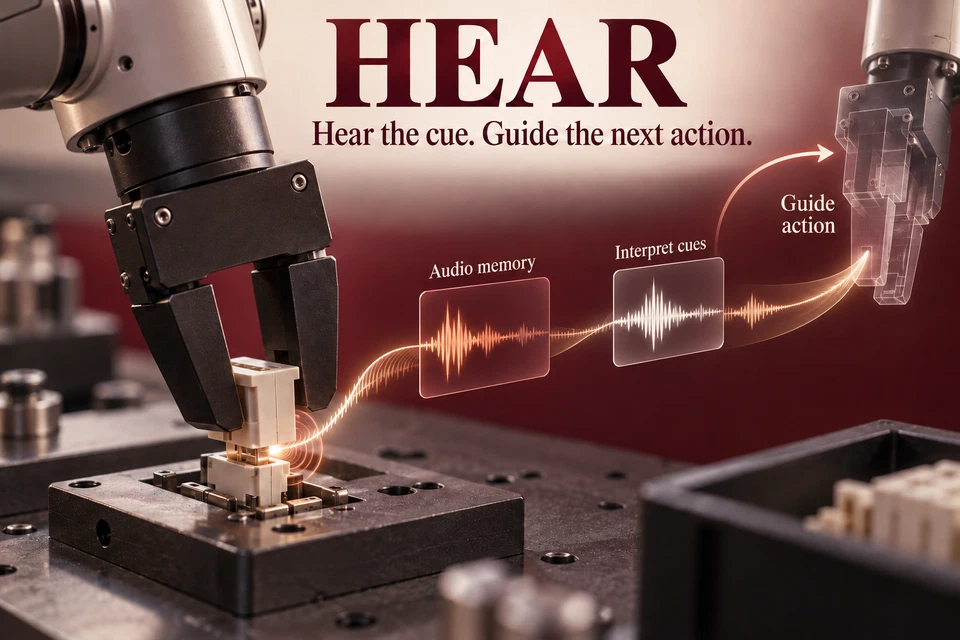
迈向视觉-声音-语言-动作范式:面向声音中心操作的 HEAR 框架
业内首创将主流视觉-语言-动作(VLA)模型拓展为视觉-声音-语言-动作(VSLA)统一具身大模型,结合因果音频记忆与流匹配生成高保真轨迹。
阅读论文介绍
研究主题
相关论文与工程项目
基于 AI Agent 的通用机器人分层操作架构,在基座大模型权重完全冻结下将少样本示教转化为可复用技能块,结合物理状态断言实现闭环自愈。
阅读论文介绍业内首创将主流视觉-语言-动作(VLA)模型拓展为视觉-声音-语言-动作(VSLA)统一具身大模型,结合因果音频记忆与流匹配生成高保真轨迹。
阅读论文介绍