输入论文、项目或研究主题进行搜索。
正在搜索…
论文类型
该类型论文
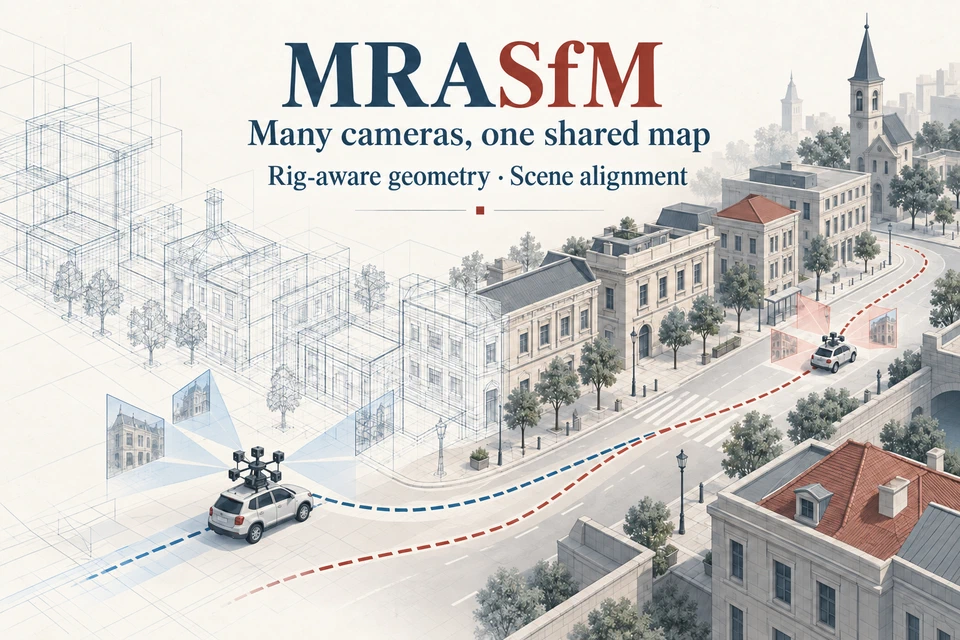
面向自动驾驶与世界底座,提出刚性多相机 SfM 重建与多趟次时空地图高精度几何配准聚合算法。
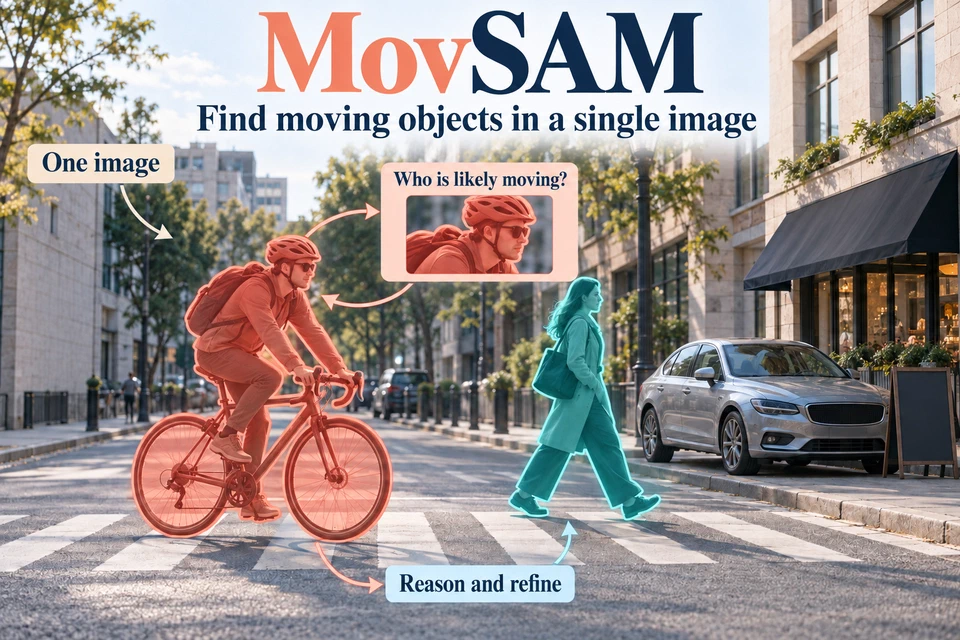
结合视觉语言大模型(VLM)与深度思考认知推理,提出无需光流输入的单图运动物体分割模型。
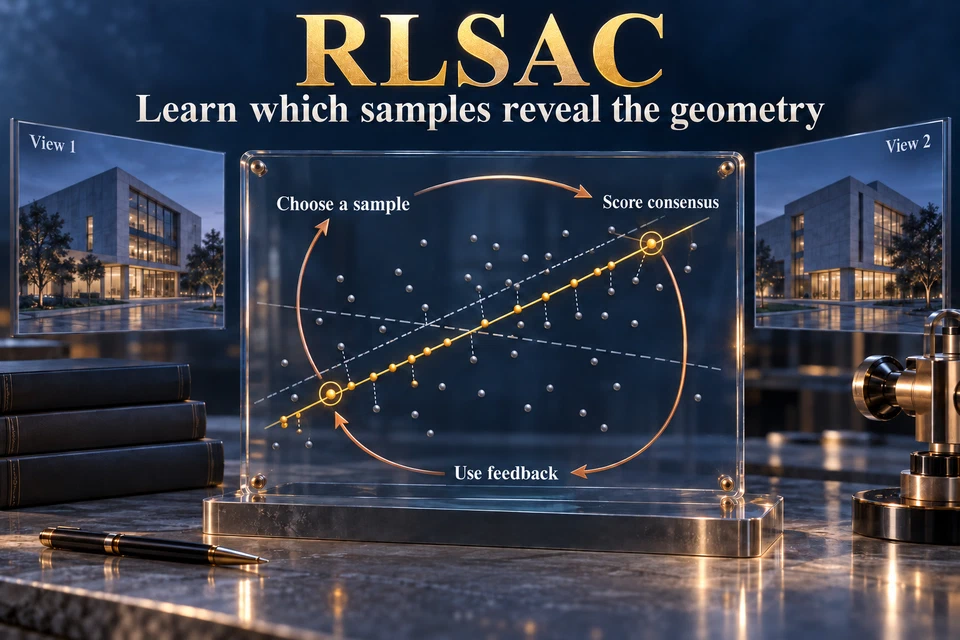
提出强化学习引导的几何采样一致性框架,在极高外点率下实现端到端鲁棒模型估计。