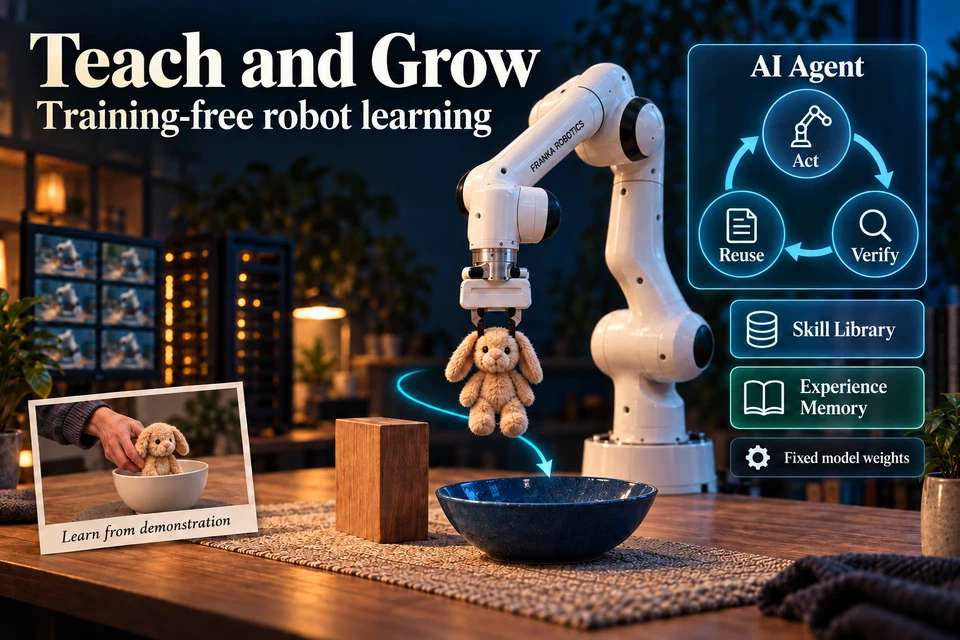
学术论文 · 2026 ·T-ROTeach and Grow:面向通用机器人学习的智能体中心架构基于 AI Agent 的通用机器人分层操作架构,在基座大模型权重完全冻结下将少样本示教转化为可复用技能块,结合物理状态断言实现闭环自愈。阅读论文介绍 →
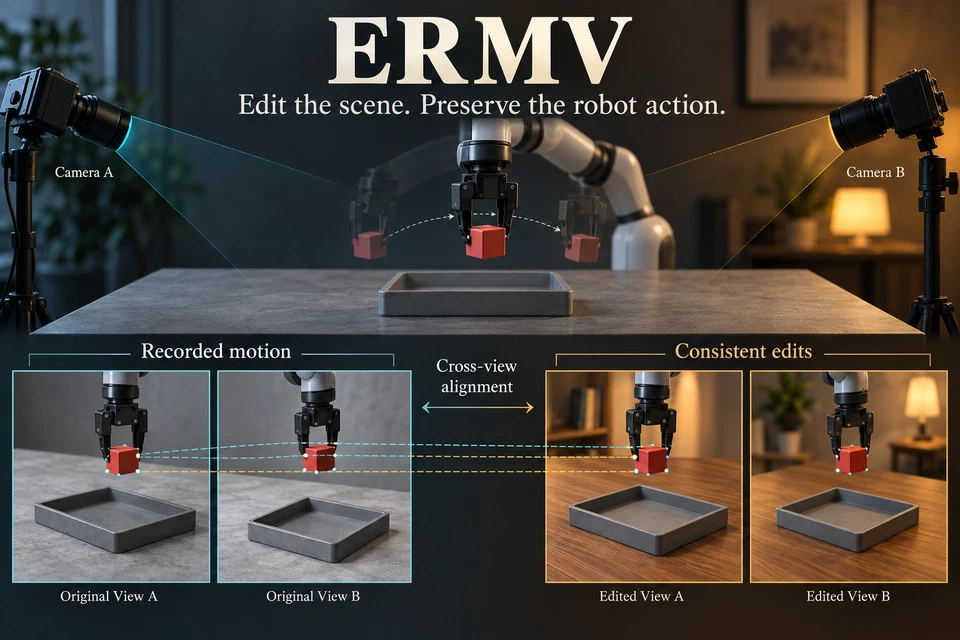
学术论文 · 2025 ·TCSVTERMV:面向具身智能的 4D 多视角机器人世界模型4D 多视角生成式具身世界模型:在严格保持机械臂动作与轨迹几何一致的前提下实现高质量场景编辑,赋能下游端到端 VLA 策略训练。阅读论文介绍 →