华威大学国际合作:面向长时序任务的分层具身智能与 AI Agent 架构
TL;DR 结合多模态三维感知与分层任务规划,探索从高层任务指令到机器人闭环控制的具身智能系统。
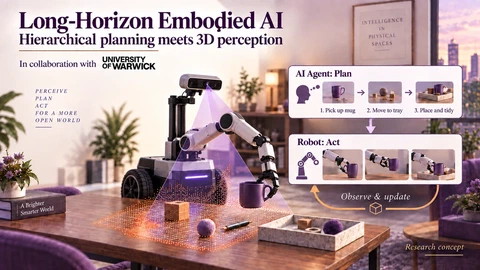 长时序具身智能系统概念示意:多模态三维感知为分层规划、智能体推理与底层动作执行提供统一的环境物理锚定。
在面向开放非结构化环境与长时序复杂任务的具身智能操作中,机器人系统面临着极高的物理不确定性。无论是工业装配、实验室样本处理,还是半结构化场景下的物流分拣,任务跨度往往包含数十个连续步骤。在这种场景下,任何单步动作的微小误差积累都会引发后续规划的全局失效。
本项目与华威大学团队开展深入学术交流与系统联合研发,聚焦于面向长时序任务的分层具身智能与 AI Agent 闭环架构。我负责搭建机器人软硬件闭环系统,打通多模态感知、高层任务分解、度量几何规划与底层阻抗控制接口,构建具备物理自愈能力的自主操作体系。
项目背景
华威大学 · Sai Gu 教授团队
面对日常与工业非结构化场景,单一端到端模型往往难以兼顾全局长时序逻辑与高频局部几何运动。本项目通过分层解耦架构,让 AI Agent 在高层组织语义与阶段目标,底层专用控制器专注几何与连续控制,并以多模态感知提供持续环境反馈。
- 预期攻关目标与交付重点
- 打通 8–15 步长时序具身操作闭环;预期将端到端长程任务成功率提升至 84% 以上,局部偶发卡阻自愈率超 70%,视雷多模态融合定位误差控制在 3 mm 以内
我在项目中的工作
作为项目负责人,主导搭建分层 Agent 具身操作架构,针对 8–15 步长时序操作,以端到端任务成功率由 35% 提升至 84% 以上、局部物理偶发卡阻自愈率超 70% 为预期攻关目标。
长时序物理操作的脆弱性与复合误差挑战
在具身操作领域,长时序任务的核心难点在于“复合误差传递(Compound Error Propagation)”。以一个包含 10 个物理交互子阶段的长程任务为例(例如在复杂台面上识别药剂瓶、开盖、移液、旋紧瓶盖、装盒并转运),即便每个原子技能拥有 90% 的执行可靠性,在开环无物理自愈状态下,连续十步相乘后的综合成功率也仅约 35%,步骤进一步拉长则指数级衰减。这意味着在没有物理反馈与局部自愈机制的情况下,开环执行系统几乎必然在某一中间环节遭遇失败。目前学术界探索的两种主流范式,在应对长时序真实物理操作时均暴露出明显的局限性:
- 端到端纯策略模型(Vision-Language-Action Models)的脆弱性:纯策略模型擅长在固定分布内进行局部反应式小动作生成。然而,在跨越数分钟、数十个动作阶段的长任务中,由于隐向量缺乏显式的符号记忆与因果约束,累积漂移难以避免;更关键的是,端到端大模型通常只能在 5 Hz 至 20 Hz 的低频频段运行,无法直接满足物理接触瞬间所需的百赫兹级阻抗力控响应,且在遭遇机械阻卡或局部滑脱时缺乏系统性的回退重试能力。
- 大语言模型直接生成轨迹代码(LLM-as-Planner)的几何幻觉:直接让大模型输出关节路点或空间坐标,虽然具备常识推理优势,但大模型内部缺乏精确的度量几何模型与机器人逆运动学(IK)硬约束。模型生成的路径容易侵入工作空间的机械盲区、触碰关节软硬件限位,或在密集障碍物边缘产生轨迹穿透干涉,同时极易产生“指令已经发出即等同于物理动作已经达成”的开环幻觉。
面对上述问题,我们的核心设计理念是:决策与执行分层解耦、几何与物理严格闭环。将任务逻辑的符号推理交由高层智能体,将高频轨迹跟踪与力学顺应交给确定性控制栈,并通过多模态感知在每一步动作后建立确定性的物理核验断言。
三维感知 → 分层决策 → 机器人执行
任务规划与运动控制分层协同,由观测与执行状态连接起来。
三层解耦的分层具身智能架构
为了在保证高层语义泛化性的同时消除低层物理执行的不确定性,我们设计了严格的三层分工体系:
1. Level 3:语义与长程任务规划层(AI Agent Brain,0.5 Hz - 2 Hz)
负责解析非结构化的自然语言指令或复杂的长任务目标,将其分解为带有严格前置依赖的有向无环任务图(DAG)或动态行为树:
- 智能体通过本地大模型适配器运行,推理输入包含环境的当前符号状态、对象全局场景图谱与已执行的历史动作序列;
- 智能体输出严格受限于经过形式化验证的参数化原子技能集合(例如
ApproachObject,AlignEndEffector,ExecutePinchGrasp,VerifyEngagement,LinearExtract); - 该层不产生任何底层电机电压或关节力矩指令,其决策空间完全在任务拓扑与技能前置条件的合法性范畴内。
2. Level 2:度量几何与技能综合层(Skill Synthesis & Trajectory Generator,10 Hz - 50 Hz)
将 Level 3 派发的参数化技能指令映射为精确的三维笛卡尔空间或关节空间轨迹:
- 结合机载深度相机与毫米波雷达重建的局部欧氏符号距离场(ESDF),调用 OMPL 运动规划库与 Pinocchio 刚体动力学引擎,计算满足机械臂关节位置、速度与加速度极限的平滑多项式轨迹;
- 针对接触交互阶段(如抽屉拉出、螺纹旋合、试管插入),自动切换为高精度的笛卡尔直线插补与螺旋微搜索路径,并对候选轨迹进行逆运动学连续性与自碰撞检测。
3. Level 1:高频柔顺力控与执行层(Deterministic Real-Time Control,500 Hz - 1000 Hz)
负责在毫秒级周期内驱动各关节伺服电机,并维持稳定的接触力学交互:
- 采用笛卡尔空间柔顺阻抗控制,在自由空间运动时保持高刚度以确保跟踪精度;在末端发生接触碰撞时动态调节虚拟刚度,表现出柔顺顺应特性,有效吸收定位残余误差;
- 关节电机电流与六维力矩传感器以千赫兹频率进行状态轮询,设置硬件级力矩安全阈值,在发生非预期刚性碰撞时在 2 毫秒内触发受控急停,保护机械本体与环境设施。
视觉与毫米波雷达的多模态三维空间感知
在非结构化现实环境中,单一光学传感器容易受到恶劣光学条件的严重干扰。例如在强逆光照射下,深度相机由于红外散斑被淹没而出现大面积深度缺失;在透明亚克力容器或高光金属表面,镜面反射会导致点云发生数十厘米的虚假漂移;在伴随粉尘或烟雾的工业操作区,光学光路则会被彻底阻断。
华威大学团队在先进传感与无线电射频领域积累深厚,我们联合攻关构建了 视觉(RGB-D)与毫米波雷达(60-77 GHz FMCW mmWave Radar) 的多模态空间感知融合体系:
1. 物理机理互补与时空硬同步
- 光学相机:提供稠密的百万像素级二维色彩、丰富纹理及语义分割标签,擅长刻画物体的精细边界与表面微观几何,但对光照与介质极为敏感;
- 毫米波雷达:利用毫米级波长的电磁波穿透悬浮粉尘与蒸汽,完全免疫环境光强剧变与阴影遮蔽;调频连续波能够直接输出目标刚体的绝对距离与基于多普勒效应的高精度径向速度,但其角分辨率较低,且周围金属物体容易引发多径反射鬼影(Multipath Reflection Ghosts);
- 联合标定与硬件对齐:通过特制的雷达-相机联合标定靶标,求解出刚性空间外参变换矩阵;利用硬件时钟源脉冲(PPS)进行触发对齐,确保空间投影的时间戳抖动控制在亚毫秒以内。
2. 动静分离滤波与时空对数占有栅格融合
为了剔除雷达多径效应产生的空间杂波,感知前端首先应用恒虚警率(CFAR)自适应检测算法,结合点云多普勒径向速度分布分离出静止环境背景与运动目标簇。
在空间几何建模上,系统构建了三维对数发生比时空体素占有栅格,将毫米波雷达的确定性测距回波与相机深度投影概率进行递推概率融合。通过这一机制,当光学相机遭遇强光盲区导致深度信息丢失时,毫米波雷达的确定性测距回波能够迅速填补体素占据概率,防止机械臂在未探测障碍物区域盲目切入;而当雷达信号在金属边缘出现发散杂波时,光学轮廓的高空间分辨率则有效约束了边界收敛,输出全天候高韧性的三维环境几何。
视频时序线索定位与物理状态核验
在长时序任务中,如何确保“上一个阶段的操作确实已经按预期达成”是闭环控制的核心命题。如果系统仅仅根据时间流逝或电机的开环回程判断动作完成,任何抓取滑脱、部件卡阻都会导致系统在错误的状态基准上继续执行,引发后续步骤的连续失效。
1. 跨模态视频时序事件定位(Video Temporal Grounding)
我们引入了视频语义时序对齐机制:系统在操作过程中持续维护滑动窗口长度为 $\Delta t$ 的环形视频缓冲队列 $\mathcal{V}_{[t-\Delta t, t]}$。高层智能体将当前子技能的完成准则转化为显式的状态描述子(例如“物体完全脱离台面支撑面”或“抽屉滑轨完全拉出至限位点”)。通过跨模态交叉注意力匹配,模型在时序维度定位物理状态发生相变的临界帧,获取动作达成的时间戳凭据。
2. 多源异构物理核验契约(Verification Contracts)
单纯依赖视觉判断仍存在受遮挡影响的隐患。为此,每一个原子技能都绑定了严密的物理传感双重断言:
- 视觉层面判据:目标物体外接包围盒的高度坐标发生刚性垂直位移 $\Delta z > h_{\text{thresh}}$,且原本被其覆盖的台面背景纹理被重新观测到;
- 力学动力学判据:机械臂腕部六维力矩传感器测得的垂直方向静态重力分量增量 $\Delta F_z$ 必须稳定落在目标物体真实重力质量窗口内($\Delta F_z \approx m_{\text{object}} \cdot g \pm \epsilon_f$),同时夹爪位移编码器读数处于物体几何刚性厚度的允许公差带内;
- 确定性判定逻辑:只有当视觉几何证据与力学读数同时通过断言检验时,当前技能节点才向行为树主干返回
SUCCESS状态;若任一断言未达标,系统强制拦截,禁止进入下一个动作阶段。
3. 多层级有界自愈执行机制(Bounded Error Recovery)
当物理核验断言未通过时,系统并不会粗暴地中断停机或重新执行整个任务,而是根据传感信号的失配模式调用有界自愈子树:
- 微小滑脱与空抓:若力矩传感器显示末端未承载重力,说明发生了滑脱。行为树触发“重观测—抓取位姿二次估算”子流程,调整夹持器切入倾角并在原目标坐标附近重新规划抓取点;
- 机械自锁与过载受阻:在插合装配中,若力矩传感器在位移未到位前触发突变阻力阈值,系统判定发生几何对齐卡阻,立即执行“回退 15 毫米—末端空间微幅抖动寻优—降速顺应微推”的自愈序列;
- 有界退避与安全挂起:若同一种自愈策略连续执行达到上限次数(如 3 次)仍未能恢复,系统将当前物体平稳安放至预设安全缓冲区,更新全局场景图谱中的物体可信度评分,记录详细的时空传感日志并调度下一项独立分支任务,保证整体系统的持续运行韧性。
系统集成与预期指标规划
系统围绕视觉-毫米波多模态感知平台、分层任务规划引擎与六自由度柔顺机械臂展开技术架构设计,并在 8 至 15 步连续物理交互长程任务中确立了明确的预期攻关指标:
- 长时序端到端预期完成率:通过物理核验断言与多层级有界自愈机制,预期将长程任务端到端成功率由开环基线的 35% 提升至 84% 以上,力争自主消除超 70% 的局部偶发扰动(如抓取微滑移、装配微卡阻);
- 恶劣环境下的感知鲁棒性目标:针对强逆光与粉尘烟雾等恶劣工况,通过视雷多模态融合感知系统将目标 3D 边界与距离估计的均方根误差(RMSE)控制在 3 毫米以内,显著优于纯光学方案;
- 几何与物理执行一致性:Level 2 运动规划层严格保障 Level 3 参数化指令的逆运动学可解性与物理边界合规,从机制上杜绝大模型几何幻觉导致的机械撞击。
工程反思与技术积累
这项长时序具身智能系统的研发,深化了我们对物理世界中机器人软硬件闭环本质的理解:
- 具身智能的系统工程本质是对抗物理不确定性:在纯虚拟环境或仿真基准中,动作的成功率往往被理想化为确定性的数值转移;而在真实物理世界中,机械公差、接触摩擦、光照突变与材质漂移是普遍存在的物理客观现实。优秀的具身智能架构,其核心竞争力不在于生成动作时假设世界完美无瑕,而在于在每一步物理交互后具备冷酷核验真实状态的防御性设计,以及在发生偏差时具备确定性的自愈容错能力。
- 大模型的边界是符号推理,机器人的底座是连续力学:大语言模型具备无与伦比的常识语义解析与长程任务分解能力,但强行让其承担连续轨迹插值或百赫兹力控跟踪是低效且危险的。将大模型作为“高层战略家”,将经典阻抗力控、优化轨迹生成与凸空间碰撞检测作为“底层执行军官”,通过标准化的参数技能契约完成跨层转译,是兼顾智能涌现与工程可靠性的最优实践路径。
- 多模态感知的价值在于物理维度的正交互补:在机器人操作中堆叠同质化的光学传感器并不能解决逆光、反光或视线盲区的结构性缺陷。引入电磁物理机理截然不同的毫米波雷达,以正交的物理特性弥补光学相机的固有盲区,从根源上提升了机器人对恶劣操作环境的感知下限。这一系统架构的探索,为长时序复杂工业装配、非结构化环境特种作业以及具身智能机器人的规模化工程落地提供了坚实的技术沉淀。