车规级地下车库自主代客泊车(AVP)全栈系统
TL;DR 自主代客泊车系统融合环视感知、定位建图、路径规划与车辆控制,完成车库内的自主行驶与泊车。
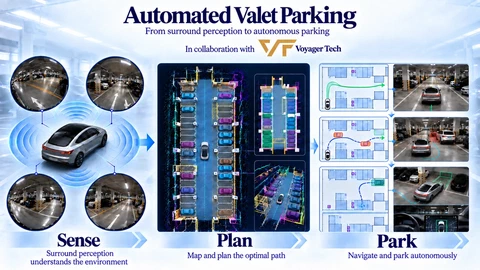 完整 AVP 系统架构:环视与超声波感知经过 BEV 语义建图、分层行车与泊车规划,形成高可靠底盘执行闭环。
项目背景
寅家科技(Voyager Tech)产学研量产合作项目
直面城市地下停车场弱纹理、高遮挡、无 GPS 等严苛挑战,系统构建了完全基于车端算力与传感器的自主代客泊车全栈闭环。项目在量产测试车上完成多轮实地复杂工况测试,验证了高可靠的车端低成本自主泊车方案。
- 核心交付成果与量产验证
- 车规级纯车端 AVP 全栈架构;500+ 次实车闭环路测(泊车成功率超 95%)、GNSS 拒止环境高精融合定位、狭窄车位连续揉库与一键召唤
我在项目中的工作
作为项目负责人,主导搭建寅家科技 AVP 全栈架构,带领团队完成 500 余次实车闭环路测,泊车成功率超 95%,突破 GNSS 拒止环境下的高精定位与全自主规划控制。
自主代客泊车(AVP)系统旨在实现车辆在地下停车场或园区环境中的自主寻位、窄车位高精度泊入与指定点召唤。相较于在停车场内铺设大量超宽带(UWB)基站、激光雷达或高密度摄像头的场端改造方案,纯车端自主泊车方案完全依托车载传感器与计算单元,不依赖场端重资产改造,具备更优的跨场景部署通用性。
本项目联合智能驾驶供应商寅家科技(Voyager Tech),基于车规级量产传感器配置(4 路环视鱼眼相机与 12 颗超声波雷达),设计并研发了纯车端 AVP 全栈软硬件系统。我作为项目技术负责人(Tech Lead),负责系统顶层架构设计以及行泊一体规划与控制模块的算法研发,推进无卫星定位条件下的多传感器融合定位、狭窄通道动态避障巡航、基于改进混合 A* 与最优控制的复杂车位轨迹规划,以及低速高动态底盘控制在量产测试车上的实车闭环验证。
地下车库环境的核心工程挑战
地下车库作为典型的半封闭强受限空间,对全自主移动系统提出了诸多严苛的物理与几何挑战:
完全缺失卫星信号与重度感知退化(GNSS-Denied & Perceptual Aliasing): 车辆进入地下车库后,GNSS 信号瞬时中断,无法依赖绝对地理坐标。与此同时,地下车库内部普遍存在大面积反光环氧地坪、结构高度对称的承重立柱以及缺乏纹理的水泥墙面。在弱光照与大面积重复纹理干扰下,传统的点特征(如 ORB 或 SIFT)匹配极易出现错误关联,导致视觉里程计发生严重漂移甚至尺度发散。
几何空间强受限与阿克曼转向非完整约束(Non-Holonomic Kinematic Limits): 车库主通道宽度通常仅为 2.8 至 3.2 米,立柱间通道有效宽度甚至不足 2.5 米。标准乘用车的轴距接近 3 米、车长接近 5 米,且受阿克曼转向机构的非完整运动学约束限制,无法直接横向平移。当面对宽 2.4 米、长 5.2 米的垂直或狭窄车位时,车辆必须在微小安全裕度下执行多轮“前进倒车(D/R 挡)”揉库操作,稍有几何偏差便会发生车体擦碰。
行车巡航与泊车入位的动力学与控制模式割裂: 在通道巡航阶段,系统要求车辆保持 10–15 km/h 的速度平顺行进,横向加速度须严格受限以保证乘坐舒适度;而在窄车位入库阶段,车速降至 3 km/h 以下,转向系统需在极小位移内快速打至极限转角,车轮与地面的静摩擦力急剧增加。若直接沿用常规路径跟踪控制器,极易诱发转向机构的高频抖动、死区滞后甚至控制超调。
跨楼层螺旋坡道与动态坡度干扰: 多层地下车库包含连续起伏的上下行螺旋坡道,坡度通常达到 10% 至 15%(5.7°–8.5°)。坡道行驶时,车身发生显著的俯仰(Pitch)与横滚(Roll)倾斜,导致地面透视反投影(IPM)发生几何畸变;同时,重力沿车身纵向的分解分量大幅扰动车辆速度闭环,在坡道启停时易引发车辆溜坡或制动突兀。
为了适应多样化的用户泊车诉求,系统在顶层设计了完备的工作模式流转体系:
表格可左右滑动,查看其余列。
| 地图条件 | 任务入口 | 系统行为 | 最终目标 |
|---|---|---|---|
| 已有地图 | 记忆车位 | 载入车端历史局部地图并定位 | 自主行驶至常停车位并精准泊入 |
| 已有地图 | 随机车位 | 地下巡航并搜索空闲车位 | 发现可用空位即规划最优泊车路径 |
| 无预先地图 | 陌生车库 | 边行驶边构建局部拓扑车位地图 | 自主探索车库、发现可用车位并泊入 |
| 已有地图 | 远程召唤 | 接收手机端指令,自主倒出车位 | 避让动态行人车辆,驶至用户上客点 |
园区自主代客泊车系统
从用户下发任务、车端感知与地图,到分层规划、车辆控制和安全重规划。
全栈技术体系设计与实现
针对上述工程约束,我们在车端算力平台上构建了模块化且紧密协同的技术链路,涵盖鸟瞰图多任务感知、因子图多源融合定位、分层规划体系以及精密底盘控制。
1. 环视鱼眼 BEV 多任务感知与近场补盲
感知系统基于车身前后左右布置的 4 路车规级超广角鱼眼相机(单路水平视场角大于 190°)与 12 颗车规超声波雷达。
动态俯仰补偿与逆透视映射: 为克服车体加减速及坡道行驶引起的悬挂形变与车身姿态倾角,感知链路实时引入车身 IMU 输出的高频姿态角,对投影单应变换进行在线姿态修正。该动态变换消除了地坪起伏造成的图像抖动,确保拼接生成的鸟瞰空间地面特征(标线、停车位边界)具备准确的度量几何关系。
轻量级 BEV 共享骨干与多分支检测头: 受限于车载嵌入式芯片算力,感知网络采用单主干特征提取器与多任务解耦检测头架构。骨干网络在特征图上完成多尺度融合后,分化为四个专用头:车位检测头、地面标线头、动态障碍物头以及自由行驶空间头。
超声波雷达近场时差测距与盲区防护: 当车体与立柱或相邻车辆距离过近时,车侧区域落入鱼眼相机的几何盲区。安装在车身四周的短距与长距超声波传感器构成近距离测距网络,通过多传感器回波时差三角交会算法滤除多径虚假反射,为车辆在狭小空间内的避障提供物理兜底。
2. 多源融合里程计与轻量分层地图
为了保证无 GNSS 信号时长距离行驶的位姿鲁棒性,系统基于因子图框架构建了紧耦合的多源融合定位与建图后端:
- 滑移自适应轮速计与 IMU 预积分:在地库环氧地坪上,车辆急转向或制动时驱动轮易发生微小打滑。融合算法实时比对从动轮轮速计脉冲与 IMU 偏航角速度,在线动态自适应调整观测置信度,依靠高频 IMU 惯性预积分平稳渡过滑移阶段,避免里程计累积发散;
- 语义路标与闭环优化:在因子图中引入车位角点与通道中心线等长期几何路标,结合图像拓扑回环匹配检测,触发位姿图全局优化,消除长距离行驶后的累积漂移;
- 分层轻量化地图存储:局部层构建随车移动的动态滚动栅格,全局层仅保存带有拓扑连通关系的有向通道中心线与车位几何属性的轻量语义矢量图,支持秒级快速检索。
3. 分层行车与泊车规划架构
针对车库通道与泊车车位在几何尺度与运动特性上的显著差异,规划链路解耦为“全局通道巡航”与“狭窄车位泊入”两个分层阶段。
巡航阶段:引导线拟合与高动态局部避障
在通道行驶过程中,全局规划器以拓扑中心线为骨架,通过样条曲线拟合出连续平滑的全局参考走廊;局部规划层在参考线坐标系下高频采样横向位移与纵向速度候选轨迹簇,综合评估贴线度、横向平顺度、障碍物安全距离与向心加速度代价,实现对动态车辆和行人的平滑借道绕行或减速避让。
泊车阶段:改进 Hybrid A* 与非线性最优控制
当车辆巡航接近目标车位停机点后,系统切换至泊车求解模式,采用“离散几何搜索初值 + 连续空间非线性精化”的两阶段架构:
- 粗搜索层(改进 Hybrid A)*:在连续位姿状态空间中展开搜索,引入非完整动力学无障碍启发式与全向障碍物距离场启发式协同引导,结合解析曲线提前截断,实现毫秒级快速生成可行揉库初始路径;
- 连续轨迹优化层:以混合 A* 生成的离散路径为初始猜测值,建立满足阿克曼运动学约束、转向打角速率限制与车辆包络安全裕度的非线性最优控制问题,输出平滑且执行器角速度无突变的连续时空轨迹,避免原地打死方向盘引起的机构冲击。
4. 横纵向精密跟踪控制与底盘延迟补偿
在低速大转角操作下,线控执行机构的响应滞后是造成实车偏离理论轨迹的主因:
- 预瞄运动学与前馈转向补偿:横向控制器根据车速与执行延迟动态计算预瞄距离,结合曲率前馈与横向偏差反馈,在转向指令下发时提前补偿延迟角,抑制大曲率入库时的内轮差切角超调;
- 纵向坡度自适应重力前馈:纵向控制闭环融合实时 IMU 估算的坡度角,在陡峭坡道与下沉车位边缘直接前馈补偿重力分量,实现平顺的爬坡与下坡减速,避免坡道启停溜车;
- 硬件安全看门狗:底层部署高频硬件心跳看门狗,一旦超声波雷达探测到突发近距侵入活体,直接触发硬线急停制动,保障复杂地库低速作业的安全。
实车多场景验证与工况适配
实车验证在多个商用地下车库开展,覆盖了常规平整车库、弱光老旧车库及多层螺旋连通车库:
- 垂直、平行与斜列车位泊入:在两侧停有车辆、车位边缘余量仅 30 厘米的紧凑车位中,系统自主完成两到三把前进后退揉库,泊入姿态与标线平行度偏差小于 1°,车轮距车位边线居中对称;
- 跨楼层连续巡航与避障:在长达数百米的多层车库巡航测试中,车辆能够稳定通过连续 S 形直角弯道,对通道中央临时停靠的送货车辆与进出立柱的行人实现自适应避让与跟随减速;
- 全流程手机端一键召唤:测试车在无乘员状态下,响应手机交互端的泊车与接驾指令,自主驶出车位并到达地库指定上客区。
工程总结与技术积累
自主代客泊车作为低速自动驾驶领域最具代表性的量产落地场景之一,其实车表现取决于全栈算法链条对物理世界真实约束的拟合精度。从工程实践中我们总结出以下关键准则:
- 弱纹理无卫星环境下的约束互补:在无法依赖单模态特征的恶劣工况下,充分挖掘车辆本体运动学、IMU 惯性预积分与地面拓扑语义的多重几何关联,是维持长时间位姿一致性的唯一有效途径。
- 将机构物理极限显式融入优化:规划算法不能停留在无动力学约束的几何折线层面。只有在离散搜索与连续优化中严格约束转向角速度、曲率变化率以及挡位切换惩罚,才能生成底盘线控系统可平稳跟踪的物理可行轨迹。
- 分层解耦与安全冗余保障:将行车避障与极限泊车解耦,使系统在通道内拥有极高的计算刷新率;同时保留超声波雷达的低延时硬安全保护,为高自由度自主系统构筑了严密的安全防线。