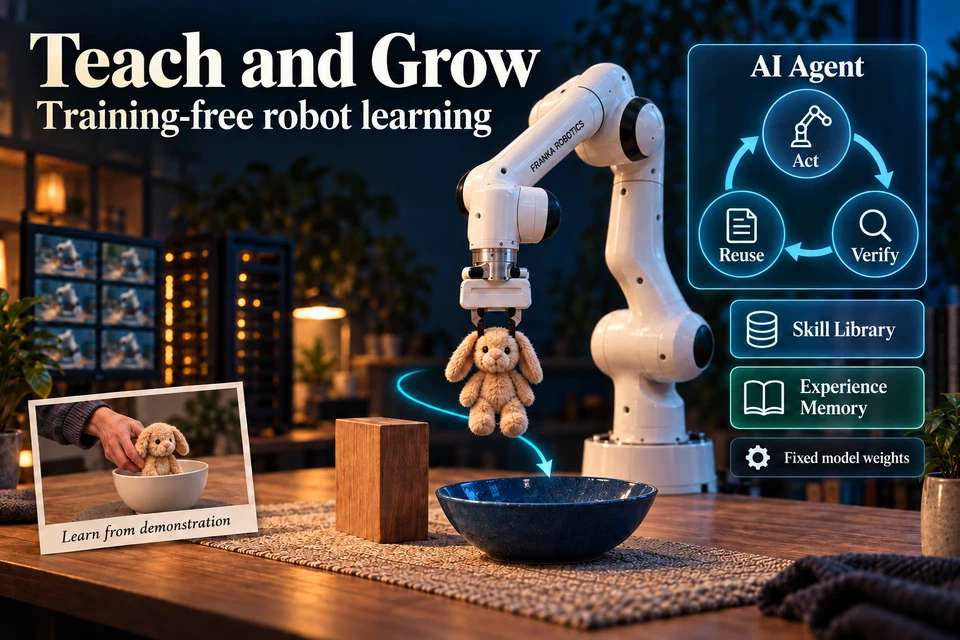
Teach and Grow:面向通用机器人学习的智能体中心架构
基于 AI Agent 的通用机器人分层操作架构,在基座大模型权重完全冻结下将少样本示教转化为可复用技能块,结合物理状态断言实现闭环自愈。
阅读论文介绍
作者档案
博士研究生(最后一年)
我是聂畅,上海交通大学控制科学与工程专业博士生(导师:王贺升教授),预计于 2027 年 1 月毕业。
研究方向聚焦具身智能、VLM与LLM大模型、机器人学习,主攻端到端机器人策略(VLA、WAM)、基于 VLM/LLM 的机器人认知推理、基于 AI Agent 的通用操作架构、生成式世界模型以及 3D 感知。具备移动双臂机器人全栈系统集成与实机部署经验。相关研究以第一作者发表于 IJRR、ICCV、IEEE TNNLS、ICRA、IROS 等顶刊顶会。致力于推动具身基础大模型(VLM/LLM/VLA)、AI Agent 智能体与生成式世界模型在真实物理环境中的闭环落地。
站内成果

基于 AI Agent 的通用机器人分层操作架构,在基座大模型权重完全冻结下将少样本示教转化为可复用技能块,结合物理状态断言实现闭环自愈。
阅读论文介绍 →
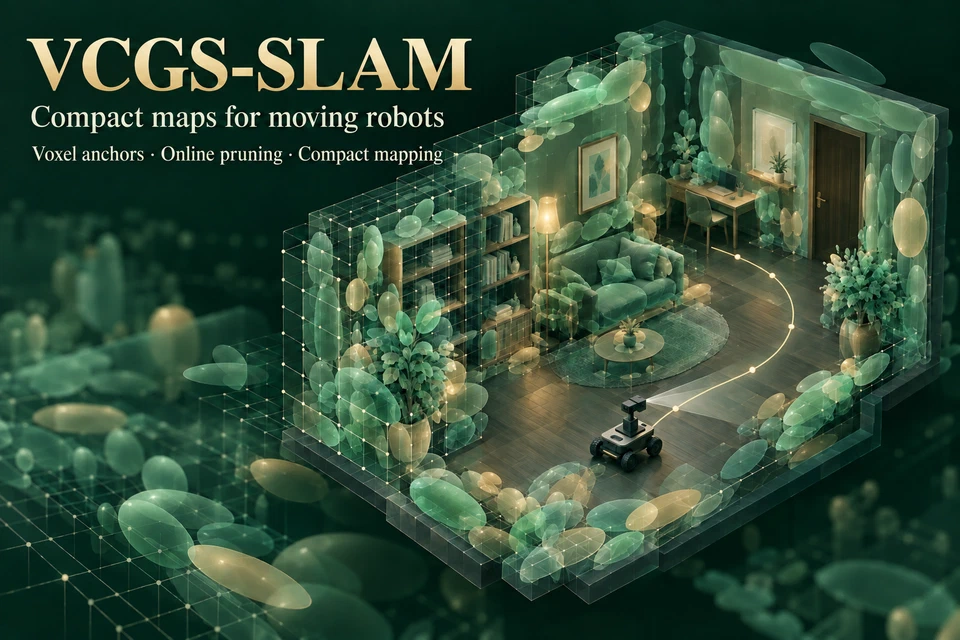
面向嵌入式系统提出体素化三维高斯稠密视觉 SLAM,结合冗余自适应剔除与属性量化压缩实现高精度建图与实时相机跟踪。
阅读论文介绍 →
提出自监督多模态迭代去噪框架,仅依赖含噪观测学习退化阶段估计与残差逆转,无需干净真值实现多模态与科学数据高保真恢复。
阅读论文介绍 →
业内首创将主流视觉-语言-动作(VLA)模型拓展为视觉-声音-语言-动作(VSLA)统一具身大模型,结合因果音频记忆与流匹配生成高保真轨迹。
阅读论文介绍 →

4D 多视角生成式具身世界模型:在严格保持机械臂动作与轨迹几何一致的前提下实现高质量场景编辑,赋能下游端到端 VLA 策略训练。
阅读论文介绍 →
提出由粗到细的鲁棒多模型拟合框架 LNR,通过学习最小集置信度初筛与局部邻域特征细化,突破多结构混叠下的组合爆炸瓶颈。
阅读论文介绍 →


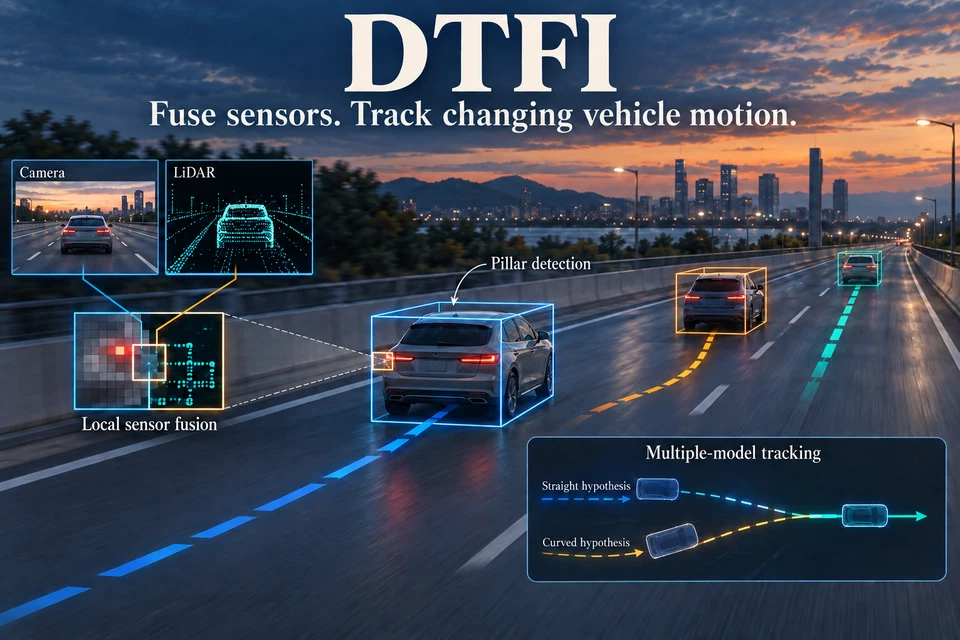
DTFI 结合局部激光雷达与相机特征融合及 IMM-UKF 多模型滤波,实现高速公路场景中的三维车辆检测与跟踪。
阅读论文介绍 →